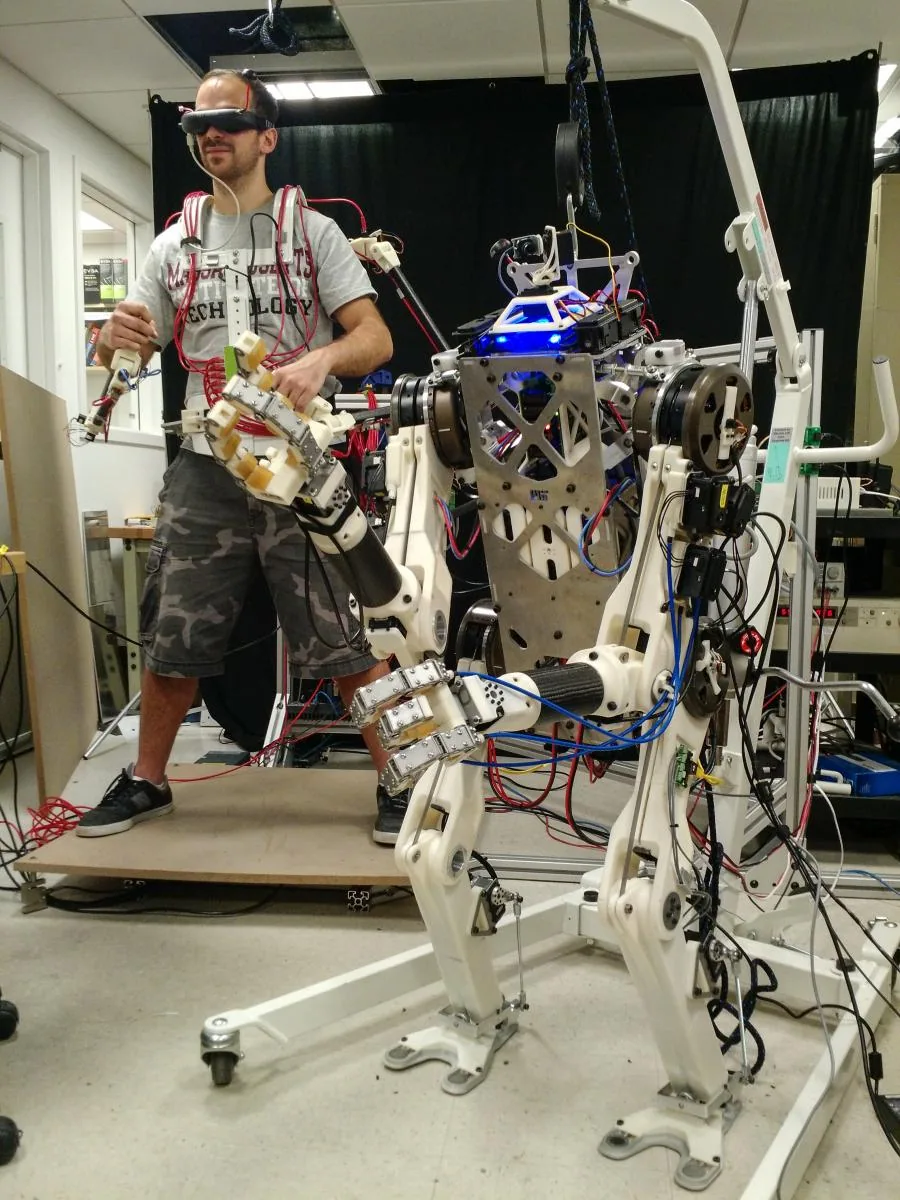
prototyp
Massachusetts Institute of Technology (MIT Biomimetic Robotics Lab)Roboty humanoidalne
HERMES
- 45 kgwaga
- 24 DOFst. swobody
- —cena
Producent
MIT (US): brak przypisanego modelu, opisu ani konkretnego laboratorium — informacje ograniczone do samej nazwy uczelni.
Massachusetts Institute of Technology bywa wymieniany w ogólnych zestawieniach producentów humanoidów, jednak bez przypisanego modelu, opisu, roku czy jakichkolwiek danych organizacyjnych własnego programu robotyki.
MIT jako uczelnia badawcza (nie firma komercyjna) prowadzi wiele niezależnych laboratoriów robotyki, m.in. znanych z projektów robotów czworonożnych i manipulatorów, ale żaden konkretny projekt nie został tu na tyle potwierdzony, by opisać go osobno wraz z parametrami technicznymi.
Zainteresowani konkretnym projektem MIT powinni sięgnąć bezpośrednio do publikacji danego laboratorium, ponieważ ogólna nazwa uczelni nie niesie samodzielnej wartości informacyjnej bez wskazania konkretnego zespołu badawczego.
Uczelnia jest globalnie rozpoznawana jako jeden z czołowych ośrodków badań nad robotyką, sztuczną inteligencją i automatyką, a jej absolwenci zakładają wiele spośród najbardziej znanych dzisiaj startupów robotycznych na świecie.
Mimo to sama nazwa uczelni, bez wskazania konkretnego laboratorium lub publikacji, nie niesie samodzielnej wartości informacyjnej dla czytelnika szukającego konkretnego produktu czy technologii.
Massachusetts Institute of Technology z Cambridge założono w 1861 roku i od początku jest uczelnią badawczą, nie producentem. To rozróżnienie jest kluczowe, bo w zestawieniach humanoidów nazwa MIT pojawia się obok firm takich jak Figure AI czy Tesla, choć nie ma za nią jednej marki, jednego zespołu ani linii produktów. Robotyką zajmuje się tam wiele niezależnych laboratoriów. W naszym zestawieniu uwzględniamy jedno z nich: Biomimetic Robotics Lab, autora robota HERMES. Nie mamy potwierdzonej w źródłach daty powstania tego laboratorium ani jego składu osobowego, więc nie będziemy ich podawać. Wiemy za to, że HERMES wykorzystuje wysokomomentowe aktuatory wywodzące się z projektu czworonoga Cheetah, czyli że laboratorium rozwija tę samą technologię napędów w różnych konstrukcjach. Opis robota pojawił się między innymi w serwisie IEEE Spectrum oraz w publikacji na stronie laboratorium. Brakuje natomiast informacji o finansowaniu programu, wycenie czy zatrudnieniu, bo żadne z naszych źródeł nie wyodrębnia ich dla pojedynczego projektu. Historia „producenta” MIT jest zatem historią prac badawczych, a nie firmy. Jeśli interesuje cię, jak badania akademickie przechodzą do przemysłu, zacznij od tekstu „Jak działa robot humanoidalny” i od przeglądu roboty humanoidalne. Podobny charakter badawczy ma Korea Advanced Institute of Science and Technology, którego humanoid opisujemy osobno.
Portfolio MIT w naszym zestawieniu to jeden model: HERMES. HERMES to dwunożny robot teleoperowany, zbudowany z myślą o akcjach ratowniczych w miejscach zbyt niebezpiecznych dla ludzi. Waży 45 kg, ma 24 stopnie swobody (DOF), a napęd jest elektryczny, oparty na aktuatorach z projektu Cheetah. Konstrukcja odpowiada mniej więcej 90% wzrostu przeciętnego człowieka, ale dokładnej wysokości w zweryfikowanych materiałach nie znaleźliśmy. Sterowanie jest nietypowe: operator używa interfejsu typu Waldo, czyli ramienia naśladującego ruchy dłoni, oraz pasa Balance Feedback Interface, który przenosi na robota ruchy równowagi pilota. Gdy człowiek się zachwieje, robot odpowiada analogicznym ruchem stóp. To odróżnia HERMES od autonomicznych platform, takich jak badawcza wersja Atlas, oraz od produktów komercyjnych, jak Unitree H1. Robot jest prototypem akademickim i nie jest przeznaczony do sprzedaży. Ceny nie ma, bo nie ma oferty. Aby zrozumieć, co oznaczają jego parametry, przeczytaj „Stopnie swobody (DOF) w robotach humanoidalnych” oraz „Aktuatory w robotach humanoidalnych”. Jeszcze jedno: w publicznych materiałach nie ma deklarowanego udźwigu ani prędkości chodu, więc tych wartości nie podajemy.
MIT nie ma pozycji rynkowej w sensie handlowym: nie sprzedaje robotów, nie ma klientów ani udziału w rynku. Ma natomiast pozycję naukową, którą trzeba oceniać innymi miarami. Uczelnia jest szeroko rozpoznawana jako jeden z czołowych ośrodków badań nad robotyką, a wyniki jej laboratoriów wpływają na to, jak budowane są roboty komercyjne. W przypadku HERMES zależność jest widoczna w aktuatorach: rozwiązania z projektu Cheetah wracają w nowej konstrukcji. Na tle innych jednostek badawczych w naszym zestawieniu MIT jest bliższy Korea Advanced Institute of Science and Technology z jego HUBO 2 Plus oraz niemieckiemu Niemieckie Centrum Lotnictwa i Kosmonautyki, Instytut Robotyki i Mechatroniki z robotem TORO niż firmom produkującym humanoidy na sprzedaż. HERMES wyróżnia się teleoperacją opartą na sprzężeniu równowagi, podczas gdy część rywali stawia na autonomię. Warto dodać, że żaden inny projekt MIT nie został u nas na tyle potwierdzony, by opisywać go osobno z parametrami. Czytelnik, który szuka konkretnego produktu, powinien sięgać do publikacji danego laboratorium, a nie do samej nazwy uczelni.
HERMES nie jest dostępny w Polsce i nie będzie: to projekt badawczy bez planów komercjalizacji, więc nie ma dystrybutora, serwisu ani ceny. Nie mamy też udokumentowanych polskich wdrożeń ani współpracy z polskimi ośrodkami dotyczących tego robota. Dla czytelnika z Polski MIT jest przede wszystkim źródłem wiedzy i inspiracji. Jeśli chcesz zacząć naukę robotyki, zajrzyj do przewodnika „Jak zacząć naukę robotyki w Polsce” oraz do tekstu o robotach edukacyjnych „Roboty edukacyjne dla szkół i uczelni”. Więcej o zastosowaniach akademickich znajdziesz w dziale „Uczelnie i badania”. Oznacza to, że polski czytelnik może tu co najwyżej czerpać wiedzę, a nie planować zakup.
MIT jest w naszym zestawieniu ciekawostką naukową, nie ofertą handlową. HERMES pokazuje, jak można pilotować dwunożnego robota przez sprzężenie równowagi, ale pozostaje prototypem bez ceny i bez dostępności. Nie ma tu czego kupować ani czego rekomendować do wdrożenia. Dla czytelnika zainteresowanego badaniami to dobry punkt wyjścia do lektury publikacji laboratorium. Zalecamy traktować go jako lekturę, a nie jako punkt na liście zakupowej.
Massachusetts Institute of Technology (MIT Biomimetic Robotics Lab)
Massachusetts Institute of Technology (MIT Biomimetic Robotics Lab)Roboty humanoidalne