w sprzedaży
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
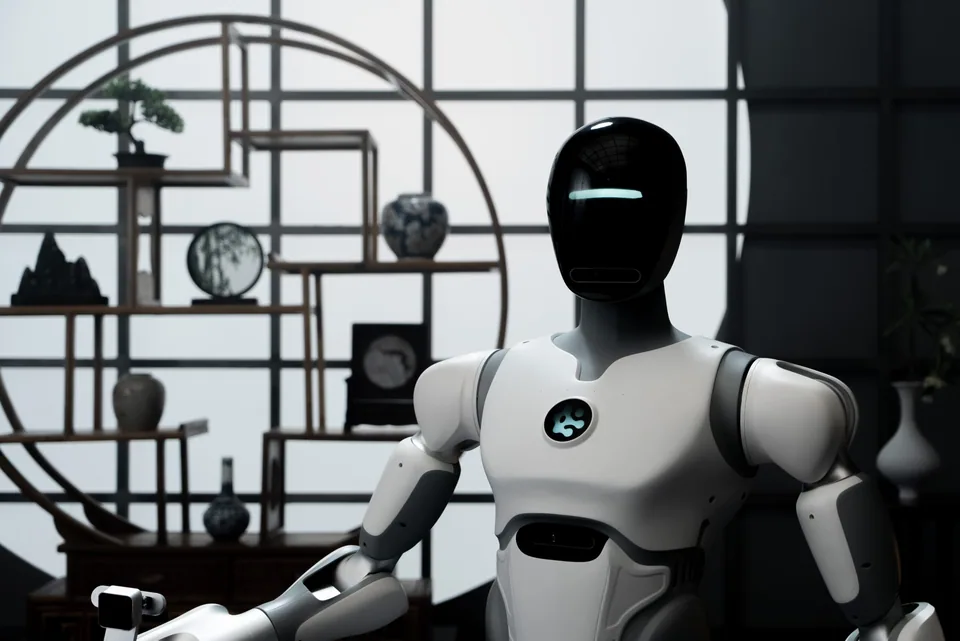
Kołowa platforma dwuramienna dla programistów: 135 kg, 24 stopnie swobody, 5 kg na ramię, zasięg do 2,2 m i 20 godzin pracy.
Cena od
Vega 1 Pro amerykańskiej firmy Dexmate to platforma dla programistów, a nie gotowy pracownik: producent sprzedaje ją z otwartymi interfejsami w Pythonie, C++ i Ruście oraz zestawem SDK, a chwytaki dokupuje się osobno.
Robot waży 135 kg i ma 24 stopnie swobody rozłożone na dwa ramiona po siedem, trzyosiowy podnoszony tors, trzyosiową głowę i czteroosiową podstawę omnikierunkową z dwiema osiami skrętu i dwiema napędu. Każde ramię unosi 5 kg.
Wysokości producent nie podaje jako jednej liczby: zasięg pracy obejmuje od podłogi do 2,2 m, z uniesionymi ramionami maszyna osiąga 2,50 m, a złożona ma 0,66 m. Czas pracy wynosi według producenta 20 godzin, choć pojemności akumulatora nie ujawniono. Obliczenia prowadzi moduł NVIDIA Jetson AGX Thor.
Czujniki to stereoskopowa kamera RGB w głowie, dwa LiDAR-y z przodu i z tyłu, cztery kamery RGB w podstawie oraz opcjonalne czujniki siły i momentu. Jako chwytaki oferowane są dwupalczaste DexGripper S i D o sile 60 N. Vega 1 Pro jest w produkcji i można ją zamówić w sklepie internetowym, ale strona produktu nie podaje kwoty, więc cena pozostaje na zapytanie.
Wariant Vega 1 U to ta sama górna część bez podstawy jezdnej, do ustawienia na stole. Zastosowania to badania, rozwój oprogramowania i automatyka przemysłowa. Kto chce porównać kołową platformę z opublikowaną ceną, może spojrzeć na Feather.
brak danych
Brak potwierdzonego dystrybutora w Polsce
RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)
RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)
brak danych
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy