W tym artykule
W skrócie
- Omawiane modelePAL Robotics TIAGo, Unitree G1 (Standard), SO-101
- Ceny omawianych modeli891 PLN – 79 900 PLN
- Omawiane modele dostępne w Polsce1 z 3
- Liczba źródeł12
- Czas czytania10 min
Jak korzystać z tego słownika
Poniższe 65 pojęć pogrupowano tematycznie: mechanika i napęd, percepcja i sterowanie, sztuczna inteligencja, typy robotów oraz rynek i biznes. Każdy termin podano w formie polskiej z angielskim odpowiednikiem w nawiasie, ponieważ karty katalogowe producentów (Unitree, Boston Dynamics, PAL Robotics i inni) niemal zawsze publikowane są wyłącznie po angielsku. Więcej o samym czytaniu specyfikacji technicznej robota w „Jak czytać kartę katalogową robota”. Normatywne definicje terminów (m.in. robot, robot przemysłowy, robot usługowy) zawiera norma ISO 8373:2021 „Robotics — Vocabulary” (ISO); poniższy słownik ma charakter popularny i może upraszczać.
Mechanika i napęd
Stopień swobody (DOF – degree of freedom) — liczba niezależnych kierunków ruchu danego przegubu lub całego robota. Typowy robot czworonożny ma 12 DOF (3 na kończynę — np. 12 silników stawowych w Unitree Go2, Unitree), a ręka humanoida może mieć ich kilkanaście samodzielnie. Więcej w „Stopnie swobody (DOF) w robotach humanoidalnych”.
Aktuator (actuator) — element wykonawczy zamieniający energię (elektryczną, hydrauliczną, pneumatyczną) na ruch mechaniczny — odpowiednik „mięśnia” robota. Szerzej opisujemy je w „Aktuatory w robotach humanoidalnych”.
Moment obrotowy (torque) — siła skręcająca działająca wokół osi obrotu, wyrażana w niutonometrach (N·m); decyduje o tym, jak duży ciężar robot może unieść lub jak silnie może pchać/ciągnąć.
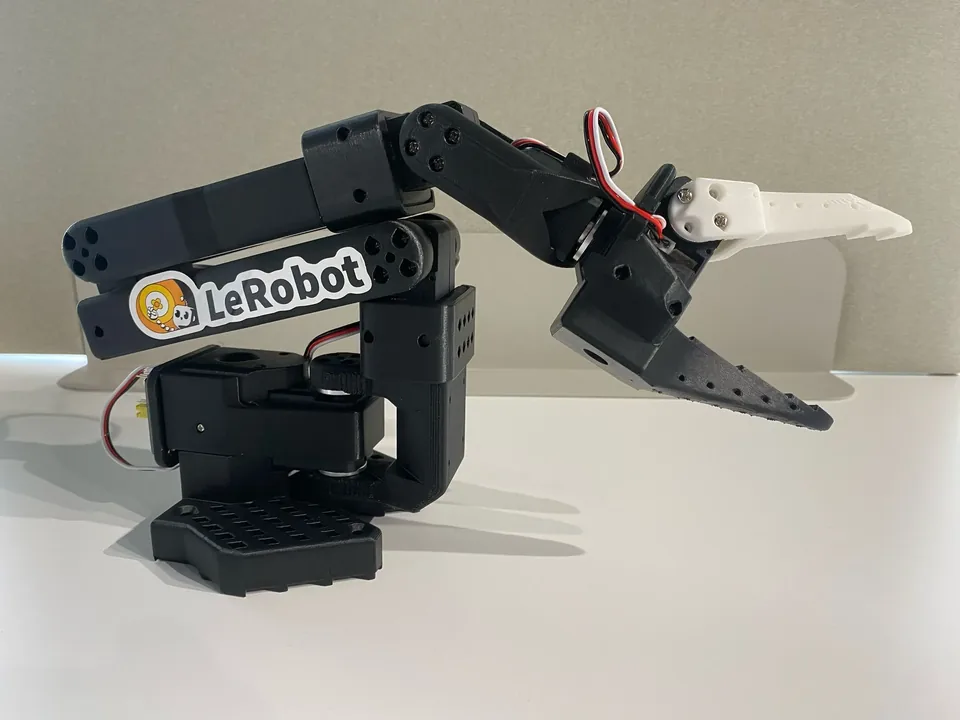
Serwomechanizm / serwo (servo) — układ napędowy z wbudowaną pętlą sprzężenia zwrotnego, precyzyjnie utrzymujący zadaną pozycję lub prędkość; podstawowy element tanich ramion edukacyjnych.
Silnik bezszczotkowy (BLDC motor – brushless DC motor) — silnik elektryczny bez szczotek mechanicznych, o wyższej sprawności i trwałości niż silnik szczotkowy; standard w nowoczesnych aktuatorach robotów nóg i ramion.
Przekładnia harmoniczna (harmonic drive) — rodzaj przekładni zębatej dającej wysoki przełożenie przy zerowym luzie, szeroko stosowana w stawach robotów przemysłowych i humanoidów ze względu na kompaktowość.
Siłownik liniowy (linear actuator) — aktuator generujący ruch posuwisto-zwrotny (po linii prostej) zamiast obrotowego, stosowany np. w kręgosłupach i biodrach niektórych humanoidów.
Ładowność / udźwig (payload) — maksymalna masa, jaką robot może bezpiecznie unieść, przenieść lub utrzymać, podawana w kilogramach; kluczowy parametr porównawczy w kartach katalogowych.
Zasięg roboczy (reach / working envelope) — maksymalna odległość, na jaką ramię robota może sięgnąć od swojej podstawy; dla ramion stacjonarnych podawana zwykle w milimetrach.
Klasa szczelności IP (ingress protection rating) — dwucyfrowy standard (np. IP67) określający odporność obudowy na pył i wodę; pierwsza cyfra to ochrona przed ciałami stałymi, druga przed cieczą.
Chwytak (gripper / end effector) — narzędzie zamontowane na końcówce ramienia robota służące do chwytania, przenoszenia lub manipulacji przedmiotami; może być szczękowy, próżniowy lub w formie dłoni wieloplacowej.
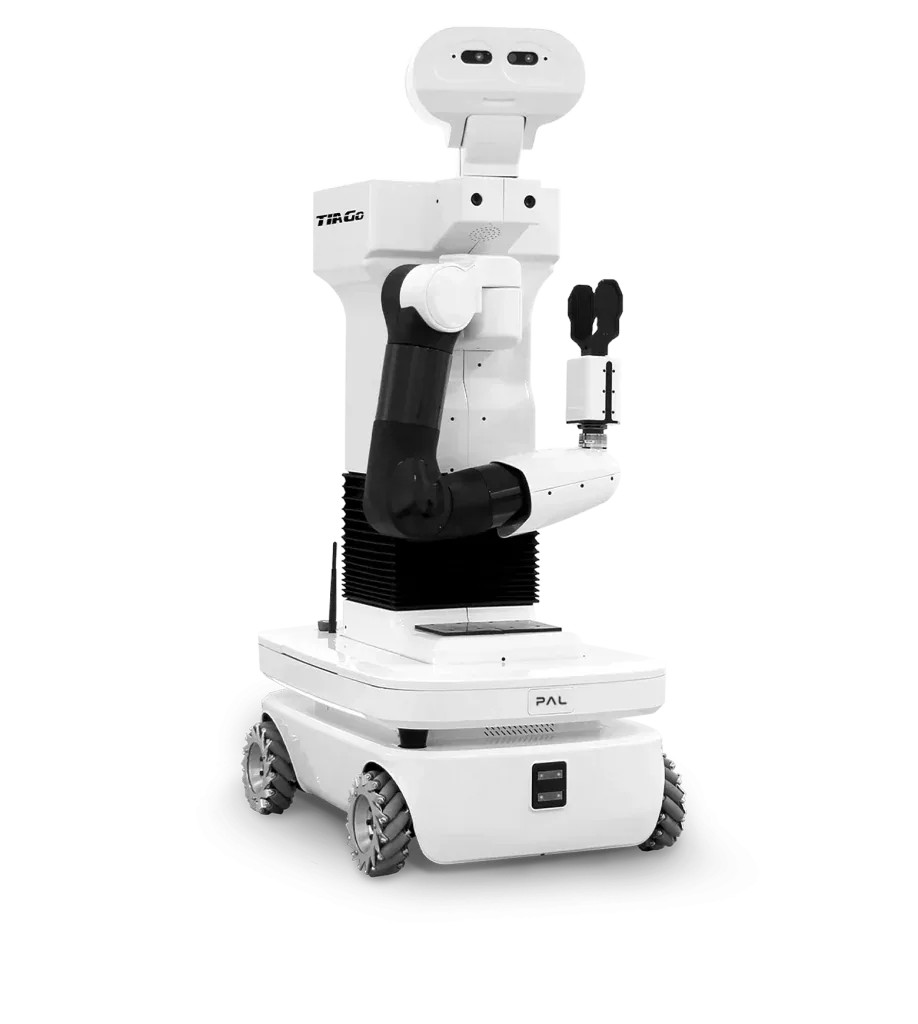
Podstawa mobilna (mobile base) — jezdna lub kroczna platforma, na której zamontowany jest górny moduł robota (np. ramię lub tors), umożliwiająca przemieszczanie się po pomieszczeniu.
Percepcja, nawigacja i sterowanie
LiDAR (light detection and ranging) — czujnik mierzący odległość poprzez emisję i odbiór wiązek światła laserowego, tworzący trójwymiarową mapę otoczenia; podstawa nawigacji większości robotów mobilnych i czworonożnych.
SLAM (simultaneous localization and mapping) — technika jednoczesnego budowania mapy nieznanego otoczenia i lokalizowania w niej robota, kluczowa dla autonomicznej nawigacji bez wcześniej przygotowanej mapy.
Kamera głębi / RGB-D (depth camera) — kamera rejestrująca jednocześnie obraz kolorowy i odległość do każdego punktu sceny, wykorzystywana do rozpoznawania przeszkód i obiektów.
Jednostka inercyjna (IMU – inertial measurement unit) — czujnik łączący akcelerometr i żyroskop, mierzący przyspieszenie i orientację robota w przestrzeni; niezbędny do utrzymania równowagi robotów kroczących.
Enkoder (encoder) — czujnik mierzący kąt obrotu lub pozycję wału silnika, dostarczający dane do pętli sterowania pozycją i prędkością.
Czujnik siły/momentu (force/torque sensor) — czujnik mierzący siłę i moment działające na przegub lub chwytak, umożliwiający robotowi wyczucie kontaktu z otoczeniem (np. w robotach współpracujących).
Sterowanie całym ciałem (whole-body control) — algorytm koordynujący jednocześnie wszystkie stawy robota (np. nogi i ramiona humanoida) tak, by zachować równowagę podczas wykonywania zadania manipulacyjnego.
Teleoperacja (teleoperation) — zdalne sterowanie robotem przez operatora-człowieka, często wykorzystywane do zbierania danych treningowych dla algorytmów uczenia przez naśladowanie.
Uczenie przez naśladowanie (imitation learning) — metoda trenowania robota na podstawie nagranych demonstracji ludzkiego operatora, zamiast programowania ręcznego lub uczenia metodą prób i błędów.
Uczenie ze wzmocnieniem (reinforcement learning, RL) — metoda uczenia maszynowego, w której robot uczy się optymalnej strategii działania poprzez system nagród i kar w symulacji lub środowisku rzeczywistym; szeroko stosowana do trenowania chodu robotów czworonożnych i humanoidów.
Autonomia poziomu (autonomy level) — skala określająca stopień samodzielności robota, od pełnej teleoperacji, przez nadzorowaną autonomię, po pełną autonomię bez udziału człowieka.
Robot współpracujący / cobot (collaborative robot) — robot przemysłowy zaprojektowany do bezpiecznej pracy w bezpośrednim sąsiedztwie człowieka, bez fizycznych barier ochronnych, zgodnie z wymaganiami normy ISO 10218 dla pracy współpracującej (dawniej opisanymi także w specyfikacji ISO/TS 15066). Więcej w „Cobot czy robot przemysłowy”.
Sztuczna inteligencja w robotyce
Model VLA (vision-language-action model) — model sztucznej inteligencji łączący rozumienie obrazu, języka naturalnego i generowanie akcji fizycznych robota w jednej architekturze; obecny kierunek rozwoju „mózgów” robotów humanoidalnych. Szerzej w „Modele VLA: jak AI steruje robotami humanoidalnymi”.
Fundament modelowy (foundation model) — duży model AI trenowany na ogromnym, zróżnicowanym zbiorze danych, który można następnie dostrajać (fine-tuning) do konkretnych zadań robota, zamiast trenować od zera dla każdego zastosowania.
Symulacja fizyczna (physics simulation) — środowisko programowe odwzorowujące prawa fizyki, w którym trenuje się i testuje algorytmy sterowania robotem przed wdrożeniem na sprzęcie rzeczywistym, obniżając koszt i ryzyko uszkodzeń.
Transfer sim-to-real (sim-to-real transfer) — proces przenoszenia zachowań wytrenowanych w symulacji do robota działającego w świecie rzeczywistym, wraz z problemem tzw. luki rzeczywistości (reality gap) wynikającej z niedoskonałości symulacji.
Percepcja (perception) — ogół procesów przetwarzania danych z czujników (kamer, LiDAR-u, mikrofonów) w celu zbudowania zrozumienia otoczenia przez robota.
Planowanie ruchu (motion planning) — algorytmiczne wyznaczanie trajektorii ruchu robota z punktu A do punktu B z uwzględnieniem przeszkód i ograniczeń fizycznych.
Chmura obliczeniowa dla robotów (cloud robotics) — model, w którym część obliczeń AI robota (np. rozpoznawanie obrazu) wykonywana jest na zdalnych serwerach zamiast lokalnie na pokładzie, co obniża wymagania sprzętowe robota kosztem zależności od łączności sieciowej.
Edge computing (przetwarzanie brzegowe) — wykonywanie obliczeń AI bezpośrednio na pokładowym komputerze robota, bez wysyłania danych do chmury; kluczowe dla zastosowań wymagających niskich opóźnień, np. utrzymania równowagi.
Typy i kategorie robotów
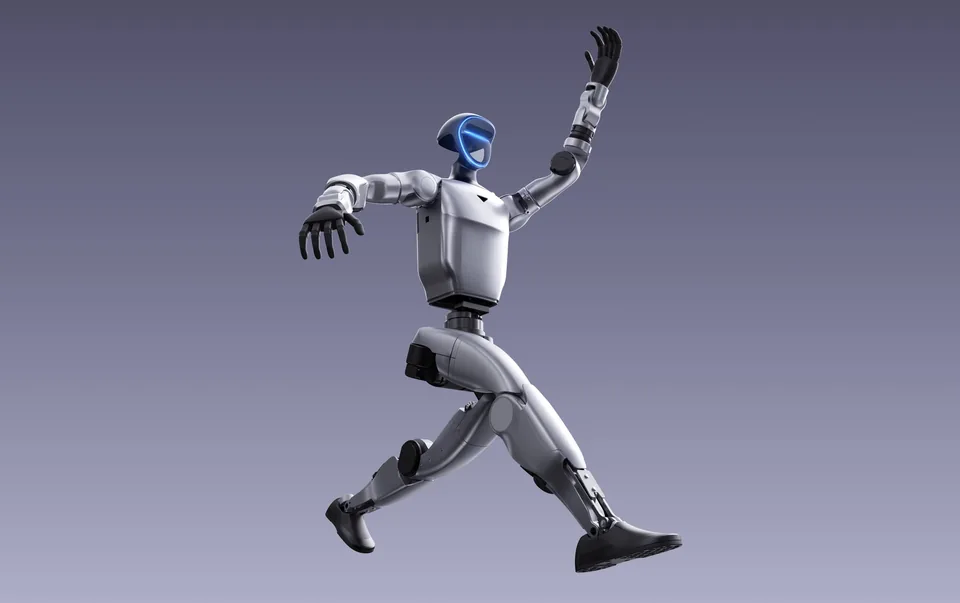
Robot humanoidalny (humanoid robot) — robot o proporcjach zbliżonych do ludzkich (dwie nogi, dwa ramiona, tors, głowa), zaprojektowany do pracy w środowiskach i z narzędziami stworzonymi z myślą o człowieku. Zobacz roboty humanoidalne i „Jak działa robot humanoidalny”.
Robot czworonożny (quadruped robot) — robot mobilny poruszający się na czterech kończynach, zdolny do pokonywania nierównego terenu i schodów. Zobacz roboty czworonożne.
Robot mobilny autonomiczny / AMR (autonomous mobile robot) — robot kołowy przemieszczający się samodzielnie w środowisku (np. magazynie), planujący trasę i omijający przeszkody bez wcześniej wyznaczonej ścieżki fizycznej. Zobacz roboty mobilne.
Automatycznie prowadzony wózek / AGV (automated guided vehicle) — starsza generacja robotów transportowych poruszających się po wcześniej wyznaczonej trasie (np. liniach magnetycznych lub taśmach), w odróżnieniu od w pełni autonomicznych AMR.
Robot przemysłowy (industrial robot) — stacjonarne ramię robotyczne pracujące zwykle w wydzielonej, ogrodzonej strefie produkcyjnej, bez bezpośredniego kontaktu z człowiekiem, w odróżnieniu od cobotów.
Robot usługowy (service robot) — robot wykonujący zadania usługowe poza przemysłem, np. serwowanie posiłków, sprzątanie komercyjne czy obsługę recepcyjną. Zobacz roboty usługowe.
Robot domowy (domestic robot) — robot konsumencki przeznaczony do użytku prywatnego w gospodarstwie domowym, np. odkurzacz automatyczny lub robot towarzyszący. Zobacz roboty domowe.
Egzoszkielet (exoskeleton) — noszona konstrukcja mechaniczna wspomagająca ruchy lub siłę użytkownika, stosowana w rehabilitacji medycznej oraz przy pracach fizycznych w przemyśle i logistyce. Zobacz egzoszkielety.
Robot badawczy / platforma badawcza (research platform) — robot sprzedawany głównie z myślą o laboratoriach naukowych, zwykle z otwartym SDK i możliwością głębokiej modyfikacji oprogramowania, np. PAL Robotics TIAGo czy Unitree G1.
Robot open-source (open-source robot) — robot, którego projekt mechaniczny, elektroniczny i/lub oprogramowanie są publicznie udostępnione, umożliwiając samodzielną budowę bez licencji producenta, np. SO-101.
Biznes, rynek i zakupy
RaaS (Robot-as-a-Service) — model sprzedaży, w którym klient płaci cykliczny abonament za dostęp do robota wraz z serwisem i aktualizacjami, zamiast jednorazowego zakupu sprzętu — podobnie jak w modelu SaaS w oprogramowaniu.
TCO (total cost of ownership – całkowity koszt posiadania) — suma wszystkich kosztów związanych z robotem w całym okresie użytkowania: zakupu lub leasingu, energii, serwisu, części zamiennych i przeszkolenia personelu, nie tylko ceny zakupu.
ROI (return on investment – zwrot z inwestycji) — wskaźnik określający, po jakim czasie oszczędności lub przychody wygenerowane przez robota zrównoważą koszt jego wdrożenia.
Integrator robotyczny (systems integrator) — firma specjalizująca się w dostosowaniu i wdrożeniu gotowego robota do konkretnej linii produkcyjnej lub procesu klienta, obejmująca programowanie, oprzyrządowanie i szkolenie.
Ulga na robotyzację — polska ulga podatkowa obowiązująca od 2022 roku, umożliwiająca przedsiębiorcom dodatkowe odliczenie od podstawy opodatkowania do 50% kosztów kwalifikowanych robotyzacji (MDDP). Więcej w „Ulga na robotyzację”.
Dystrybutor / reseller (reseller) — firma pośrednicząca w sprzedaży robotów producenta na danym rynku lokalnym, często odpowiedzialna także za serwis gwarancyjny i pogwarancyjny.
Wycena na zapytanie (quote-based pricing) — model sprzedaży bez publicznego cennika, w którym cenę ustala się indywidualnie po analizie potrzeb klienta — spotykany często w segmencie robotów przemysłowych klasy premium (np. Boston Dynamics nie publikuje cennika Spota).
Runda finansowania (funding round) — etap pozyskania kapitału inwestycyjnego przez startup robotyczny (np. seria A, B, C), często decydujący o tempie rozwoju produktu i skali produkcji.
Jednorożec (unicorn) — potoczne określenie prywatnej spółki technologicznej wycenianej na co najmniej 1 miliard dolarów, kategoria, do której zaliczana jest część czołowych producentów robotów humanoidalnych.
SDK (software development kit) — zestaw narzędzi programistycznych udostępniany przez producenta robota, umożliwiający pisanie własnego oprogramowania sterującego; stopień otwartości SDK silnie różnicuje atrakcyjność robota dla laboratoriów badawczych.
Karta katalogowa / datasheet (datasheet) — oficjalny dokument producenta zawierający pełną specyfikację techniczną robota; podstawowe źródło danych porównawczych na tym serwisie. Zobacz „Jak czytać kartę katalogową robota”.
Normy i bezpieczeństwo
ISO 10218 — międzynarodowa norma określająca wymagania bezpieczeństwa dla robotów przemysłowych (część 1: ISO 10218-1:2025) i ich integracji w miejscu pracy (część 2: ISO 10218-2:2025); obie części opublikowano w lutym 2025 roku, zastępując wydania z 2011 roku. Więcej w „Normy bezpieczeństwa robotów”.
ISO/TS 15066 — specyfikacja techniczna z 2016 roku (ISO) uzupełniająca normę ISO 10218 o wymagania dla robotów współpracujących (cobotów), w tym graniczne siły i naciski kontaktu z człowiekiem; według opracowań branżowych większość jej wymagań weszła do ISO 10218-2:2025.
Strefa współpracy (collaborative workspace) — obszar roboczy, w którym robot i człowiek mogą wykonywać zadania jednocześnie bez fizycznej bariery ochronnej, pod warunkiem spełnienia norm bezpieczeństwa dla cobotów.
Ograniczenie mocy i siły (power and force limiting, PFL) — jeden z czterech trybów bezpiecznej współpracy człowiek-robot opisanych w ISO/TS 15066, w którym robot automatycznie ogranicza swoją siłę i prędkość w obecności człowieka.
Zatrzymanie awaryjne (emergency stop, e-stop) — fizyczny lub programowy mechanizm natychmiastowego zatrzymania wszystkich ruchów robota w sytuacji zagrożenia.
Napęd i zasilanie
Akumulator litowo-jonowy (Li-ion battery) — dominujący typ baterii w mobilnych robotach, ceniony za wysoką gęstość energii względem masy; pojemność podaje się zwykle w watogodzinach (Wh).
Watogodzina (Wh – watt-hour) — jednostka energii określająca pojemność baterii; iloczyn mocy i czasu, po jakim bateria się rozładuje przy stałym poborze mocy.
Bateria wymienialna na gorąco (hot-swappable battery) — akumulator, który można wymienić bez wyłączania robota, umożliwiając ciągłą pracę bez przestoju na ładowanie; w niektórych robotach humanoidalnych wymiana odbywa się autonomicznie — UBTech podaje dla Walker S2 ok. 3 minuty (UBTech), a Atlas Boston Dynamics sam zmienia baterie (Boston Dynamics).
Czas pracy na baterii (runtime / battery life) — czas ciągłej pracy robota na jednym pełnym naładowaniu akumulatora, silnie zależny od intensywności wykonywanych zadań.
Stacja dokująca (charging dock / docking station) — punkt, do którego robot autonomicznie wraca w celu samodzielnego naładowania baterii bez udziału człowieka.
Konstrukcja i materiały
Rama kompozytowa (composite frame) — konstrukcja nośna robota wykonana z materiałów kompozytowych (np. włókna węglowego) w celu redukcji masy przy zachowaniu sztywności.
Napęd bezpośredni (direct drive) — układ, w którym silnik napędza staw bezpośrednio, bez przekładni pośredniczącej, co zwiększa responsywność kosztem wymaganego większego i mocniejszego silnika.
Aktuator quasi-bezpośredniego napędu (quasi-direct drive, QDD) — kompromisowe rozwiązanie z niskim przełożeniem przekładni, łączące zalety napędu bezpośredniego (responsywność, przezroczystość mechaniczna) z możliwością użycia mniejszego silnika.
Sztywność mechaniczna (stiffness) — miara odporności konstrukcji na odkształcenie pod obciążeniem; kompromis między sztywnością a elastycznością wpływa na bezpieczeństwo kontaktu robota z człowiekiem.
Podsumowanie
Powyższe 65 pojęć nie wyczerpuje całego słownictwa branżowego, ale pokrywa terminy najczęściej pojawiające się w kartach katalogowych, materiałach prasowych producentów i artykułach tego serwisu. W miarę rozwoju rynku i pojawiania się nowych architektur (zwłaszcza w obszarze modeli AI dla robotów) słownik będzie regularnie aktualizowany.
Najczęściej zadawane pytania
Dlaczego słownik podaje angielskie odpowiedniki terminów?
Bo dokumentacja techniczna, specyfikacje producentów i większość publikacji naukowych w robotyce powstają po angielsku — znajomość odpowiednika ułatwia czytanie kart katalogowych (datasheetów) i artykułów źródłowych, nawet gdy w tekście redakcyjnym używamy polskiej terminologii.
Czy te terminy są ujednolicone w polskiej literaturze technicznej?
Częściowo. Terminy mechaniki i automatyki (np. stopień swobody, moment obrotowy) mają ugruntowane, jednolite polskie odpowiedniki. Nowsze pojęcia z pogranicza AI (np. model VLA, teleoperacja) nie doczekały się jeszcze jednej ustandaryzowanej formy polskiej i bywają używane zamiennie z oryginałem angielskim.
Czy ten słownik obejmuje wszystkie pojęcia z serwisu?
Nie — to podstawowy zestaw najczęściej pojawiających się terminów. Bardziej złożone zagadnienia (np. konkretne modele VLA, normy bezpieczeństwa) omawiamy osobno w dedykowanych artykułach, do których odsyłamy w treści.
Źródła
Linki do materiałów, na których opiera się ten tekst. Zanim oprzesz decyzję na liczbie z artykułu, sprawdź ją w źródle.
- unitree.com/g1
- bostondynamics.com/products/spot
- pal-robotics.com/robots/tiago
- huggingface.co/docs/lerobot/so101
- iso.org/standard/75539.html
- iso.org/standard/73933.html
- iso.org/standard/73934.html
- iso.org/standard/62996.html
- mddp.pl/?p=111575
- ubtrobot.com/en/humanoid/products/walker-s2
- bostondynamics.com/blog/boston-dynamics-unveils-new-atlas-robot-to-revolution…
- unitree.com/go2
O autorach
Z zawodu kierownik techniczny instalacji maszynowej (Chief Engineer, posiada patent). Prowadzi kilka specjalistycznych serwisów branżowych. Ustala zasady redakcyjne serwisu i odpowiada za nie; nie czyta każdej podstrony przed publikacją.
Teksty przygotowuje redakcja z użyciem narzędzi AI. Dane porównujemy z pierwotnymi źródłami próbkowo, a nie każdą stronę z osobna. Zasady opisujemy tutaj: Jak sprawdzamy · O nas