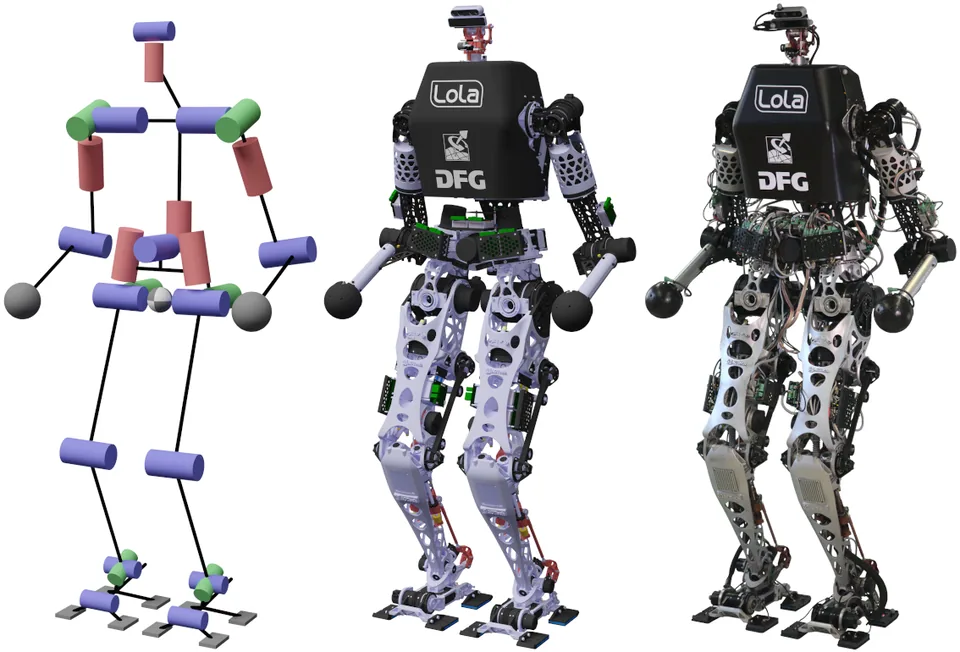
prototyp
Politechnika Monachijska (TUM), Katedra Mechaniki StosowanejRoboty humanoidalne
LOLA
- 176 cmwysokość
- 68 kgwaga
- —cena
Producent
Monachijska politechnika (od 1868 r.) buduje dwunożnego LOLA — 26 stopni swobody, 176 cm, 68 kg — do badań nad szybkim, ludzkim chodem.
Technische Universität München, a konkretnie jej Katedra Mechaniki Stosowanej, od lat rozwija dwunożnego robota LOLA — 176 cm wzrostu, 68 kg wagi i aż 26 stopni swobody (DOF), co daje mu elastyczność ruchu bliską ludzkiej. Robot powstał w ramach klastra badawczego DFG poświęconego dynamice szybkiego, autonomicznego, ludzkopodobnego chodu — także po nierównym terenie — a nie produkcji komercyjnej.
Napęd elektryczny oparty na bezszczotkowych silnikach i modularnej budowie stawów pozwala testować nowe algorytmy planowania ruchu w czasie rzeczywistym. To projekt akademicki, porównywalny raczej z historycznym ASIMO Hondy czy japońskimi platformami uniwersyteckimi niż z komercyjnymi humanoidami Boston Dynamics czy Unitree — tu liczy się publikacja naukowa, nie sprzedaż.
Mocna strona to precyzja chodu dynamicznego, słaba — całkowity brak ścieżki do rynku. Robot nie jest i nie będzie dostępny w Polsce, bo nie jest produktem.
Technische Universität München (TUM) to uczelnia z Monachium, założona w 1868 roku. Robotykę humanoidalną rozwija w niej Katedra Mechaniki Stosowanej, zwana po niemiecku Lehrstuhl für Angewandte Mechanik. Jej najważniejszym dziełem w tej dziedzinie jest LOLA, dwunożny robot badawczy powstały w ramach klastra badawczego DFG, poświęconego dynamice szybkiego, autonomicznego i ludzkopodobnego chodu, także po nierównym terenie. To ważne rozróżnienie: LOLA nie jest produktem ani prototypem przyszłego produktu, tylko narzędziem do badania ruchu. Służy do testowania nowych algorytmów planowania ruchu w czasie rzeczywistym i sterowania chodem, a wynikiem pracy mają być publikacje naukowe, nie sprzedaż. Na tej podstawie nie da się opowiedzieć historii firmy w typowym sensie, bo nie było rund finansowania, premier ani zmian właścicielskich. Znana jest data założenia uczelni, a z zaplecza robota wynika, że projekt jest rozwijany od lat, ale dokładnej chronologii kolejnych wersji nie jest publicznie potwierdzona, więc jej nie wymyślamy. Ten brak jest sam w sobie informacją: w świecie akademickim liczy się ciągłość badań i wyniki, a nie data premiery. Szerzej o tym, jak działają roboty tego typu, pisze „Jak działa robot humanoidalny”.
Portfolio TUM w tym zestawieniu to jeden robot: LOLA. LOLA mierzy 176 cm, waży 68 kg i ma 26 stopni swobody (DOF), co wyjaśnia „Stopnie swobody (DOF) w robotach humanoidalnych”. Nogi mają nadmiarową, siedmiostopniową kinematykę, która pozwala poruszać się płynnie po nierównym terenie. Napęd to bezszczotkowe silniki elektryczne w modularnej, lekkiej konstrukcji przegubów, a tematy pokrewne omawia „Aktuatory w robotach humanoidalnych”. Zastosowania, jakie podaje źródło, to szybki, autonomiczny, ludzkopodobny chód i poruszanie się po nierównym podłożu, czyli klasyczne laboratorium. Robot jest wyłącznie platformą naukową, więc nie ma wersji komercyjnych, cennika ani wariantów dla klientów. W przeciwieństwie do komercyjnych humanoidów, takich jak Unitree G1 czy Unitree H2, nie ma tu pakietu oprogramowania dla użytkowników zewnętrznych ani wsparcia sprzedażowego. Cały sens maszyny leży w tym, co pokazuje o samym chodzie. Warto zwrócić uwagę na to, że nadmiarowa kinematyka nóg jest tu świadomym wyborem projektowym. Daje algorytmom większą swobodę ustawiania stóp na niepewnym podłożu, a to właśnie ten obszar interesuje badaczy chodu najbardziej. Modularność przegubów ułatwia też wymianę i modyfikację elementów w trakcie kolejnych serii eksperymentów.
TUM nie ma pozycji rynkowej, bo nic nie sprzedaje, więc ocena może dotyczyć wyłącznie miejsca w świecie badań. Najbliższym odpowiednikiem jest japoński WABIAN-2 z Waseda University: WABIAN-2 ma znacznie więcej stopni swobody, ale mniej nowoczesny, cięższy napęd, a LOLA stawia na lżejszą konstrukcję i chód po trudnym podłożu, kosztem mniejszej liczby stopni swobody w dłoniach. W tle jest też historyczny wzorzec, czyli ASIMO firmy Honda Motor Co.. Komercyjne maszyny, jak te od Unitree Robotics czy Boston Dynamics, grają w innej lidze, bo muszą się sprzedawać, a nie tylko demonstrować zasady. Mocną stroną LOLA jest stabilność chodu na trudnym terenie, słabością brak jakiejkolwiek ścieżki do komercjalizacji. Dla czytelnika przemysłowego oznacza to, że wyniki z Monachium mogą wpływać na przyszłe algorytmy, ale nie staną się produktem do kupienia.
LOLA nie jest i nie będzie dostępna w sprzedaży, także w Polsce, bo nie jest produktem. Nie znamy dystrybutora ani wdrożeń na polskim rynku. Polskie uczelnie, które potrzebują humanoida do badań, korzystają z dostępnych w sprzedaży konstrukcji, a przykładem jest Unitree G1 w wersji edukacyjnej pojawiający się w laboratoriach, między innymi na AGH. Wyniki prac z Monachium trafiają do świata nauki w postaci publikacji, które mogą czytać także polscy badacze. Więcej o tym, jak wybrać robota dla uczelni, znajduje się w „Roboty edukacyjne dla szkół i uczelni”.
LOLA to wzorcowy robot badawczy do szybkiego chodu po nierównym terenie, ale wyłącznie jako platforma naukowa. Stabilność ruchu robi wrażenie, lecz projekt nie ma ścieżki do rynku, ceny ani dystrybucji, także w Polsce. Warto śledzić publikacje, nie szukać oferty. Projekt jest wartościowy dla badaczy i inżynierów, którzy chcą zrozumieć, jak zbudować stabilny dwunóg, a nie dla kupujących. Dla nich liczy się wiedza, nie oferta.
Politechnika Monachijska (TUM), Katedra Mechaniki Stosowanej
Politechnika Monachijska (TUM), Katedra Mechaniki StosowanejRoboty humanoidalne